
ステッピングモータドライバの仕組みと制御方法を解説 skysmotor.com
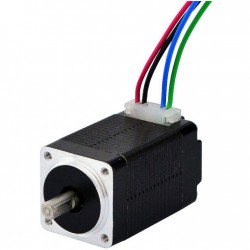
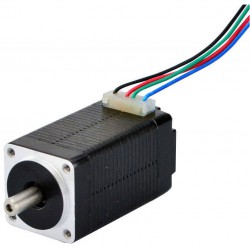
ステッピングモータは、電気信号によって回転角度や回転速度を正確に制御できるモータです。CNC工作機械、3Dプリンター、ロボット、自動化設備など、さまざまな分野で使用されています。このモータを適切に動作させるためには、ステッピングモータドライバが欠かせません。ドライバは制御装置から送られる信号を受け取り、モータの各巻線に流れる電流を調整する重要な役割を果たします。また、制御方式や設定によって、回転の滑らかさ、位置決め精度、動作効率などが変化します。ここでは、ステッピングモータドライバの基本的な仕組みと主な制御方法について、7つのポイントに分けて詳しく解説します。
1. ステッピングモータドライバの基本的な役割
ステッピングモータドライバは、制御装置からの指令に基づいて、ステッピングモータの回転を制御する電子装置です。一般的なステッピングモータは、巻線に流れる電流を順番に切り替えることで、一定の角度ずつ回転します。
ドライバは、この電流の切り替えを適切なタイミングで実行し、モータの回転方向や回転速度を調整します。また、必要な電流を供給することで、モータが十分なトルクを発生できるようにします。
ステッピングモータを制御装置に直接接続しても、通常は必要な電流を適切に供給できません。そのため、ドライバを使用してモータを安定的に駆動する必要があります。
2. ステッピングモータドライバの動作原理
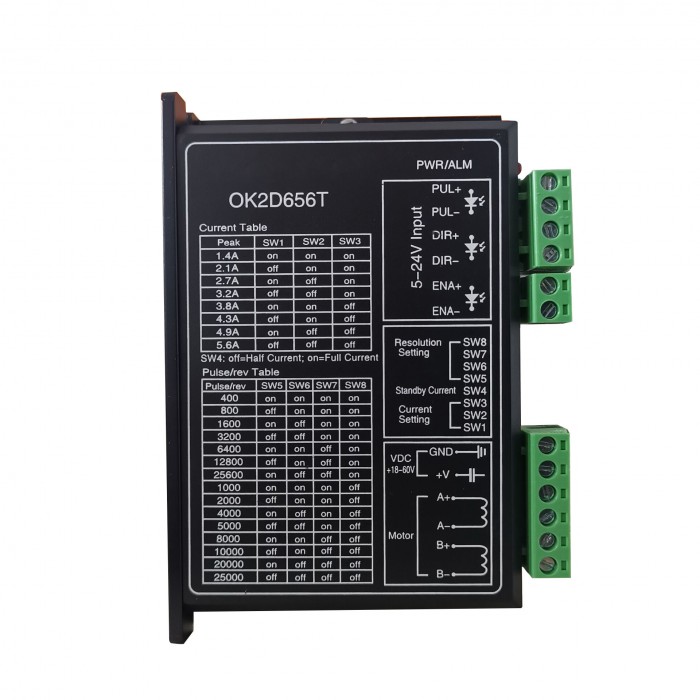
ステッピングモータドライバは、モータ内部の複数の巻線に流れる電流を制御し、磁界を順番に変化させることで回転運動を生み出します。
例えば、一般的な2相ステッピングモータでは、A相とB相の巻線に流れる電流の方向や大きさを切り替えることで、ロータが段階的に回転します。電流の切り替え順序を変更すると、モータの回転方向も反転します。
多くのドライバには、MOSFETなどのスイッチング素子を利用した駆動回路が搭載されています。これらの回路によって巻線電流を制御し、モータを効率的に動作させます。また、電流制御機能を備えたドライバでは、設定された電流値を維持することで、過電流や過度な発熱を抑えます。
3. パルス信号による回転制御
ステッピングモータの代表的な制御方法として、パルス信号を利用した制御方式があります。一般的なパルス・方向制御方式では、制御装置からドライバにパルス信号と方向信号を送ります。
パルス信号はモータの回転量や回転速度を決定するために使用します。基本的には、入力されるパルス数によって移動量が決まり、パルス周波数によって回転速度が変化します。
例えば、1回転が200ステップのモータをフルステップ方式で制御する場合、200パルスで1回転します。ただし、マイクロステップ設定を使用すると、1回転に必要なパルス数は増加します。
また、方向信号を切り替えることで、時計回りと反時計回りの回転を制御できます。この方式は構成が比較的簡単であり、CNC工作機械や位置決め装置などで広く採用されています。
4. フルステップ制御とハーフステップ制御
ステッピングモータドライバには、フルステップ制御とハーフステップ制御という基本的な駆動方式があります。
フルステップ制御は、モータの基本ステップ角ごとに回転させる方式です。例えば、基本ステップ角が1.8度のモータでは、1ステップごとに1.8度回転します。制御方法が比較的簡単で、さまざまな産業設備に使用されています。
一方、ハーフステップ制御は、フルステップの半分の角度でモータを回転させる方式です。基本ステップ角が1.8度の場合、ハーフステップ制御では0.9度ずつ回転します。
ハーフステップ制御を使用すると、フルステップ制御よりも細かい位置決めが可能になります。ただし、励磁方式によってはトルクが変動する場合があるため、使用条件に合わせて適切な制御方式を選択することが重要です。
5. マイクロステップ制御による高精度な動作
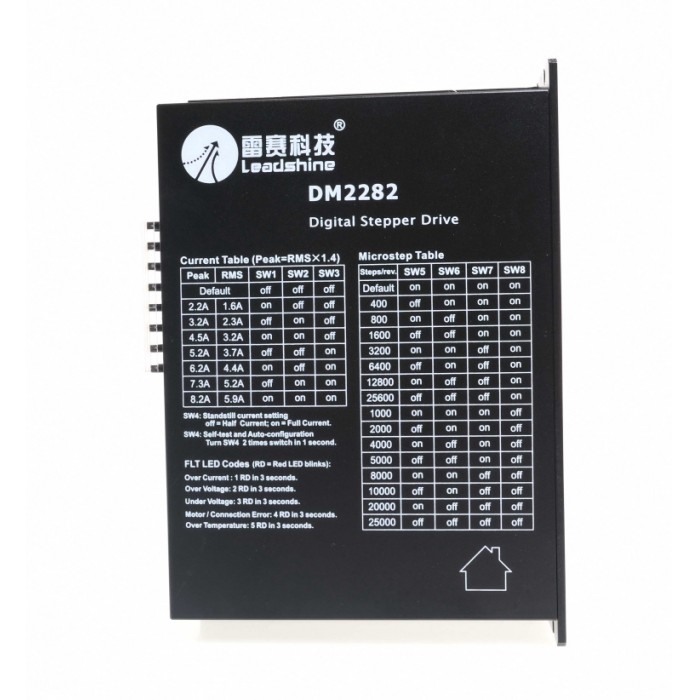
マイクロステップ制御は、モータの基本ステップ角をさらに細かく分割する制御方式です。ドライバが各巻線に流れる電流を段階的に調整することで、ロータをより小さな角度で移動させます。
例えば、基本ステップ角が1.8度のモータを16分割のマイクロステップ方式で駆動すると、指令上の1マイクロステップは0.1125度になります。
この方式の主な利点は、モータの回転が滑らかになり、振動や騒音を低減できることです。特に、3Dプリンター、精密位置決め装置、医療機器など、滑らかな動作が求められる設備に適しています。
ただし、マイクロステップ数を増やしても、実際の位置決め精度が同じ割合で向上するわけではありません。負荷や摩擦、モータの特性によって位置誤差が発生するため、必要な精度に応じた設定が求められます。
6. 電流制御と加減速制御の重要性
ステッピングモータを安定して動作させるためには、適切な電流制御と加減速制御が必要です。
電流制御では、モータの定格電流やドライバの仕様に合わせて出力電流を設定します。電流が不足すると必要なトルクを得られず、脱調が発生する可能性があります。一方、電流が大きすぎると、モータやドライバが過熱し、故障の原因になります。
また、ステッピングモータを急激に高速回転させると、ロータが指令に追従できなくなる場合があります。この問題を防ぐためには、回転速度を徐々に増加させる加速制御と、徐々に減少させる減速制御を使用します。
適切な加減速パターンを設定することで、脱調のリスクを軽減し、機械の振動を抑えながら安定した運転を実現できます。
7. ドライバの選定方法と使用時の注意点
ステッピングモータドライバを選定する際には、モータの相数、定格電流、電源電圧、制御方式などを確認する必要があります。
まず、使用するモータに対応したドライバを選択します。特に、2相モータと5相モータでは必要な駆動方式が異なるため、適合性を確認することが重要です。
次に、電源電圧と出力電流の仕様を確認します。適切な電圧範囲と電流設定を選ぶことで、モータの性能を十分に引き出しやすくなります。また、設置環境の温度や放熱条件にも注意が必要です。
さらに、長時間運転する設備では、過電流保護、過熱保護、低電圧保護などの機能を備えたドライバを選ぶと安心です。配線作業を行う際には必ず電源を遮断し、メーカーの取扱説明書に従って接続します。
まとめ
ステッピングモータドライバは、ステッピングモータの回転方向、回転速度、移動量を制御するために欠かせない装置です。ドライバの基本的な仕組みを理解し、パルス制御、フルステップ制御、ハーフステップ制御、マイクロステップ制御などを適切に使い分けることで、さまざまな用途に対応できます。
また、電流設定や加減速制御を適切に行うことは、脱調や過熱を防ぎ、安定した運転を維持するうえで重要です。ステッピングモータドライバを選定する際には、モータの仕様や使用環境、必要なトルク、位置決め精度などを総合的に考慮する必要があります。
正しい制御方法と適切なメンテナンスを実施することで、ステッピングモータの性能を最大限に活用し、CNC工作機械や自動化設備の高精度化、安定稼働、生産効率の向上につなげることができます。
前の編:CNC装置における一体型サーボモータの役割
No reviews
