
ハイブリッドステッピングモーターを正しく選ぶための基礎知識 skysmotor.com
ハイブリッドステッピングモーターは、永久磁石型と可変リラクタンス型の特徴を組み合わせたモーターです。高い位置決め精度と安定したトルクを得られるため、産業機械やロボット、3Dプリンターなど幅広い装置に使用されています。しかし、用途に適したモーターを選ばなければ、十分な性能を発揮できません。そのため、トルク、回転速度、サイズ、駆動方式などの基本的なポイントを理解して選定することが重要です。
1.必要なトルクを確認します
モーターを選ぶときは、まず装置を動かすために必要なトルクを確認します。負荷が大きい場合には、十分な保持トルクや回転時トルクを持つモーターを選ぶ必要があります。必要なトルクに対して余裕のある製品を選ぶことで、安定した運転ができます。
2.回転速度を確認します
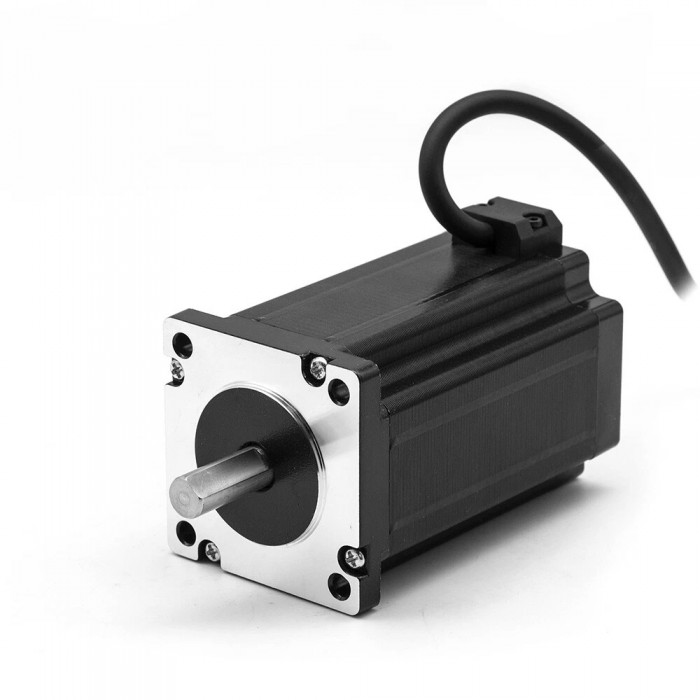
ステッピングモーターは回転速度によって発生するトルクが変化します。一般的には回転速度が高くなるほどトルクが低下します。そのため、使用する回転速度の範囲を確認し、その速度でも必要なトルクを確保できるモーターを選びます。
3.ステップ角を確認します
ステップ角は、1パルスでモーターが回転する角度を示します。代表的なハイブリッドステッピングモーターでは、1.8度や0.9度などがあります。より細かい位置決めが必要な場合には、ステップ角の小さいモーターを選ぶと高精度な制御ができます。
4.モーターのサイズを確認します
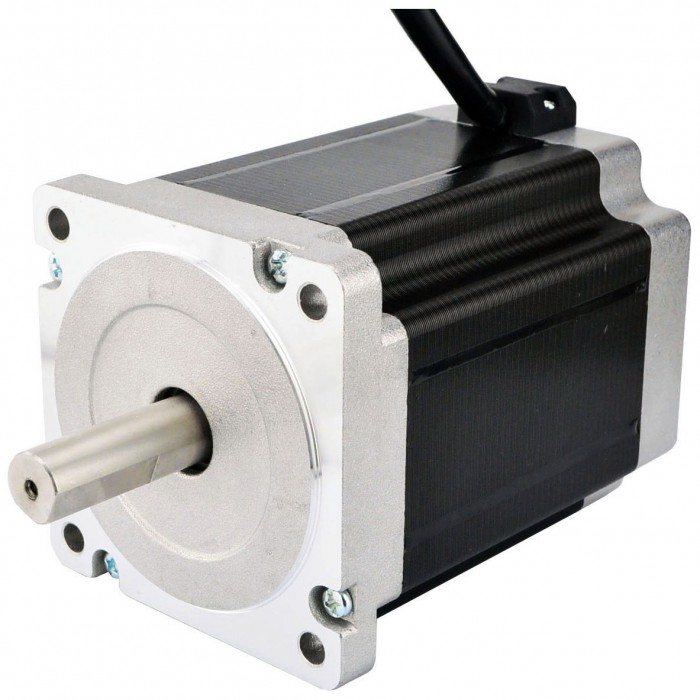
モーターの外形寸法や軸径は、装置への取り付けに大きく関係します。十分なトルクがあっても、設置スペースに入らなければ使用できません。そのため、フランジサイズ、全長、軸径などを事前に確認することが重要です。
5.定格電流と電圧を確認します
ハイブリッドステッピングモーターには、それぞれ適切な電流値や電圧条件があります。特に定格電流は、使用するドライバーを選ぶ際の重要な条件になります。モーターとドライバーの仕様を合わせることで、過熱や性能低下を防ぐことができます。
6.ドライバーとの組み合わせを考えます
ステッピングモーターは、専用のドライバーによって制御します。モーターの相数、定格電流、マイクロステップ機能などに対応したドライバーを選ぶ必要があります。適切な組み合わせにすることで、振動や騒音を抑えながら滑らかに動作させることができます。
7.負荷の慣性を考えます
モーターが回転させる部品の重さや形状によって、負荷慣性が変わります。負荷慣性が大きすぎると、急な加速や減速の際に脱調する可能性があります。そのため、負荷の状態を考慮してモーター容量や加減速条件を決めることが大切です。
8.使用環境を確認します
モーターを使用する場所の温度、湿度、ほこり、振動なども選定時に確認します。工場などの厳しい環境で使用する場合には、耐熱性や防塵性などを考慮する必要があります。使用環境に適したモーターを選ぶことで、故障を減らし、長期間安定して使用できます。
まとめ
ハイブリッドステッピングモーターを正しく選ぶためには、トルクや回転速度だけでなく、ステップ角、サイズ、定格電流、ドライバー、負荷慣性、使用環境などを総合的に確認する必要があります。装置の条件に合ったモーターを選定することで、高い位置決め精度と安定した動作を実現できます。そのため、カタログの仕様だけを見るのではなく、実際の使用条件を十分に把握したうえで選ぶことが重要です。
前の編:ACサーボモーターの産業機械における活用例
No reviews
